

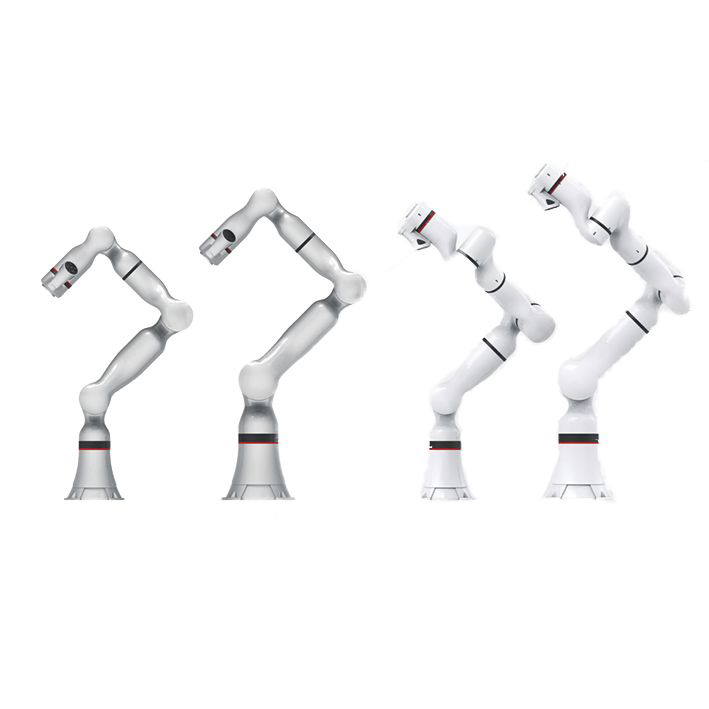

Гибкий кооперативный робот серии ER
Технические параметры
| ER3 | ER7 | ER3 Pro | ER7 Pro | |||||
| Спецификация | ||||||||
| Нагрузка | 3 кг | 7 кг | 3 кг | 7 кг | ||||
| Рабочий радиус | 760 мм | 850 мм | 760 мм | 850 мм | ||||
| Мертвый груз | Примерно 21 кг | Примерно 27 кг | Примерно 22 кг | Примерно 29 кг | ||||
| Степень свободы | 6 вращающихся соединений | 6 вращающихся соединений | 7 вращающихся соединений | 7 вращающихся соединений | ||||
| MTBF | >35000 ч | >35000 ч | >35000 ч | >35000 ч | ||||
| Источник питания | DC 48V | DC 48V | DC 48V | DC 48V | ||||
| Программирование | Обучение с помощью перетаскивания и графический интерфейс | Обучение с помощью перетаскивания и графический интерфейс | Обучение с помощью перетаскивания и графический интерфейс | Обучение с помощью перетаскивания и графический интерфейс | ||||
| Производительность | ||||||||
| ВЛАСТЬ | Средний | Пиковое значение | Средний | Пиковое значение | Средний | Пиковое значение | Средний | Пик |
| ПОТРЕБЛЕНИЕ | 200 Вт | 400 Вт | 500 Вт | 900 Вт | 300 Вт | 500 Вт | 600 Вт | 1000 Вт |
| Безопасность | > 22 регулируемых функций безопасности | > 22 регулируемых функций безопасности | > 22 регулируемых функций безопасности | > 22 регулируемых функций безопасности | ||||
| Сертификация | Соответствует стандарту «EN ISO 13849-1, Cat. 3, PL d, EU CE Certification». | Соответствует стандарту «EN ISO 13849-1, Cat. 3, PL d, EU CE Certification». | Соответствует стандарту «EN ISO 13849-1, Cat. 3, PL d, EU CE Certification». | Соответствует стандарту «EN ISO 13849-1, Cat. 3, PL d, EU CE Certification». | ||||
| датчик силы, фланец инструмента | сила, XyZ | Момент силы, XyZ | Сила, xyZ | Момент силы, XyZ | Сила, xyZ | Момент силы, XyZ | Сила, xyZ | Момент силы, xyz |
| Коэффициент разрешения измерения силы | 0,1 Н | 0,02 Нм | 0,1 Н | 0,02 Нм | 0,1 Н | 0,02 Нм | 0,1 Н | 0,02 Нм |
| Относительная точность управления силой | 0,5 Н | 0,1 Нм | 0,5 Н | 0,1 Нм | 0,5 Н | 0,1 Нм | 0,5 Н | 0,1 Нм |
| Регулируемый диапазон декартовой жесткости | 0~3000 Н/м, 0~300 Нм/рад | 0~3000 Н/м, 0~300 Нм/рад | 0~3000 Н/м, 0~300 Нм/рад | 0~3000 Н/м, 0~300 Нм/рад | ||||
| Диапазон рабочих температур | 0~40° ℃ | 0~40° ℃ | 0~40° ℃ | 0~40 ℃ | ||||
| Влажность | 20-80% относительной влажности (без конденсации) | 20-80% относительной влажности (без конденсации) | 20-80% относительной влажности (без конденсации) | 20-80% относительной влажности (без конденсации) | ||||
| 180°/с | ||||||||
| 180°/с | ±0,03 мм | ±0,03 мм | ±0,03 мм | ±0,03 мм | ||||
| 180°/с | Объем работ | Максимальная скорость | Объем работ | Максимальная скорость | Объем работ | Максимальная скорость | Объем работ | Максимальная скорость |
| 180°/с | ±170° | 180°/с | ±170° |
| ±170° | 180°/с | ±170° | 110°/с |
| Ось 2 | ±120° | 180°/с | ±120° |
| ±120° | 180°/с | ±120° | 110°/с |
| Ось 3 | ±120° | 180°/с | ±120° | 180°/с | ±170° | 180°/с | ±170° | 180°/с |
| Ось 4 | ±170° | 180°/с | ±170° | 180°/с | ±120° | 180°/с | ±120° | 180°/с |
| Ось 5 | ±120° | 180°/с | ±120° | 180°/с | ±170° | 180°/с | ±170° | 180°/с |
| Ось 6 | ±360° | 180°/с | ±360° | 180°/с | ±120° | 180°/с | ±120° | 180°/с |
| Ось 7 | ------ | ------ | ------ | ------ | ±360° | 180°/с | ±360° | 180°/с |
| Максимальная скорость на конце инструмента | ≤3 м/с | ≤2,5 м/с | ≤3 м/с | ≤2,5 м/с | ||||
| Функции | ||||||||
| Степень защиты IP | IP54 | IP54 | IP54 | IP54 | ||||
| Чистое помещение класса ISO | 5 | 6 | 5 | 6 | ||||
| Шум | ≤70 дБ(А) | ≤70 дБ(А) | ≤70 дБ(А) | ≤70 дБ(А) | ||||
| установка робота | Формальное крепление, перевернутое крепление, боковое крепление | Формальное крепление, перевернутое крепление, боковое крепление | Формальное крепление, перевернутое крепление, боковое крепление | Формальное крепление, перевернутое крепление, боковое крепление | ||||
| Порт ввода/вывода общего назначения | Цифровой вход4 | Цифровой вход 4 | Цифровой вход 4 | Цифровой вход 4 | ||||
|
| Цифровой выход4 | Цифровой выход 4 | Цифровой выход4 | Цифровой выход 4 | ||||
| Порт ввода/вывода безопасности | Внешняя аварийная остановка 2 | Внешняя аварийная остановка2 | Внешняя аварийная остановка 2 | Внешняя аварийная остановка2 | ||||
|
| Внешняя защитная дверь2 | Внешняя защитная дверь 2 | Внешняя защитная дверь 2 | Внешняя защитная дверь 2 | ||||
| Тип разъема инструмента | M8 | M8 | M8 | M8 | ||||
| Инструмент ввода/вывода, источник питания. | 24 В/1 А | 24 В/1 А | 24 В/1 А | 24 В/1 А | ||||
Промышленные приложения
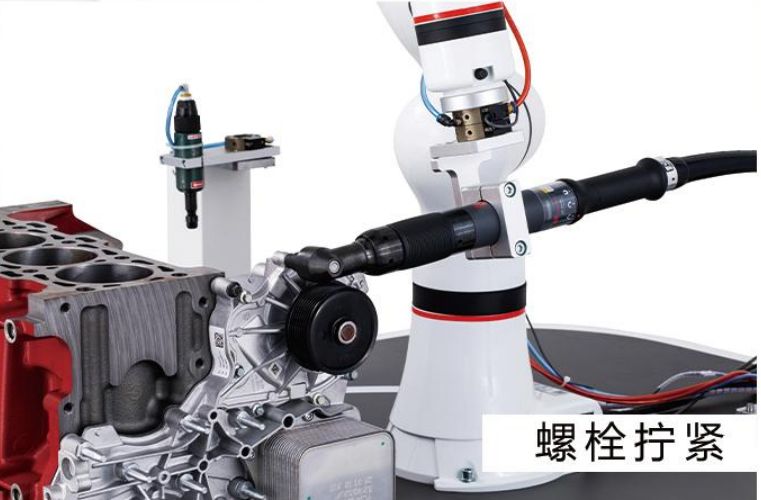
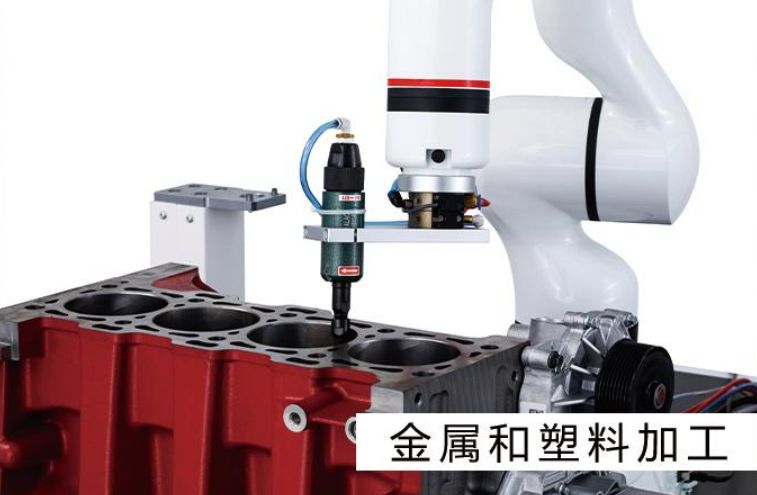
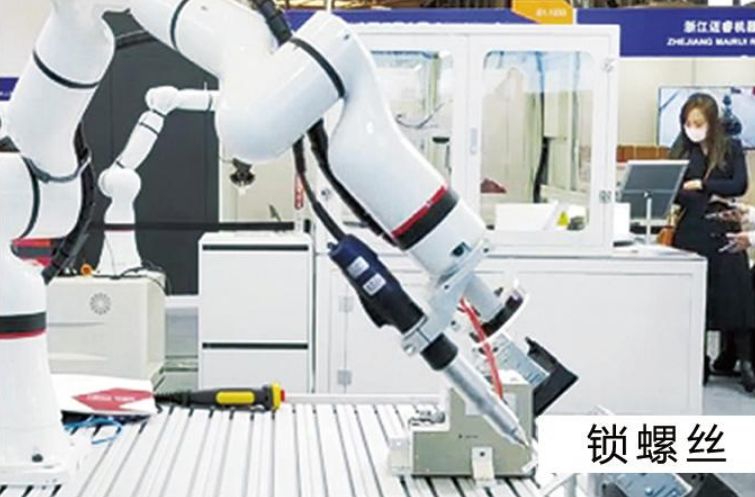
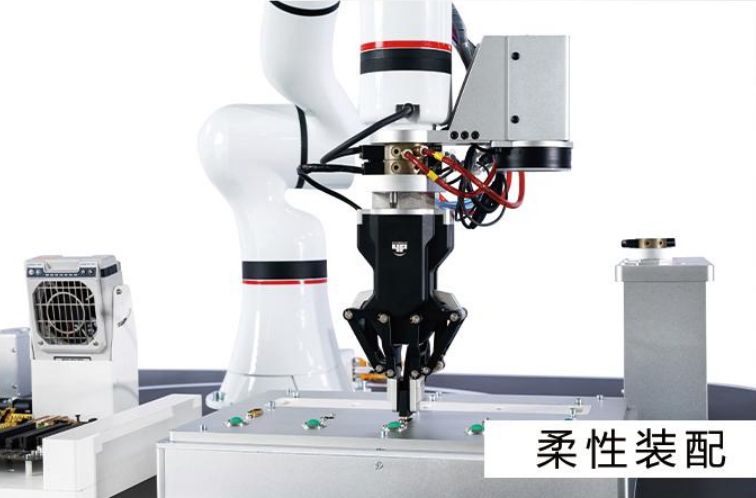
Гибкие коллаборативные роботы XMate подходят для различных технологических процессов, включая гибкую сборку, завинчивание, контроль и измерение, транспортировку, удаление клеевого покрытия с материалов, обслуживание оборудования и т. д. Они могут помочь предприятиям любого размера повысить производительность и добиться гибкой автоматизации.
-

Сотрудничество человека и робота
-
Коллаборативный робот серии SR
-

Промышленная машина для совместной паллетизации Au...
-

Автоматизированный сварочный манипулятор, интеллектуальный роботизированный сварочный аппарат для...
-

14-осевой двурукий коллаборативный робот для малых...
-

Промышленный коллаборативный роботизированный манипулятор высокой эффективности...


