

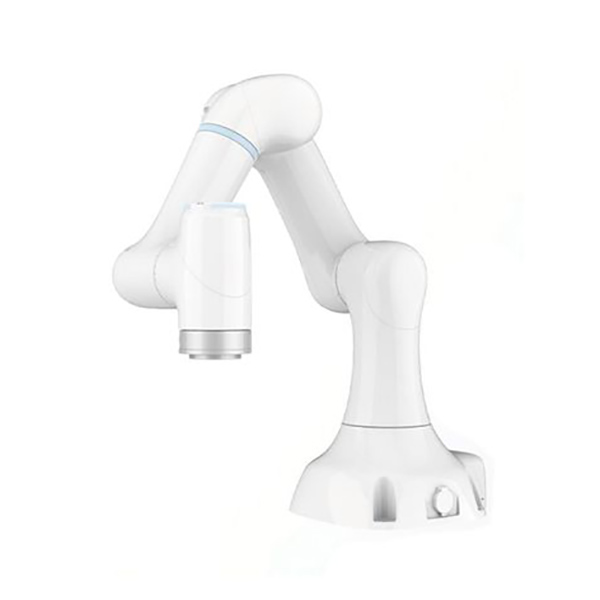
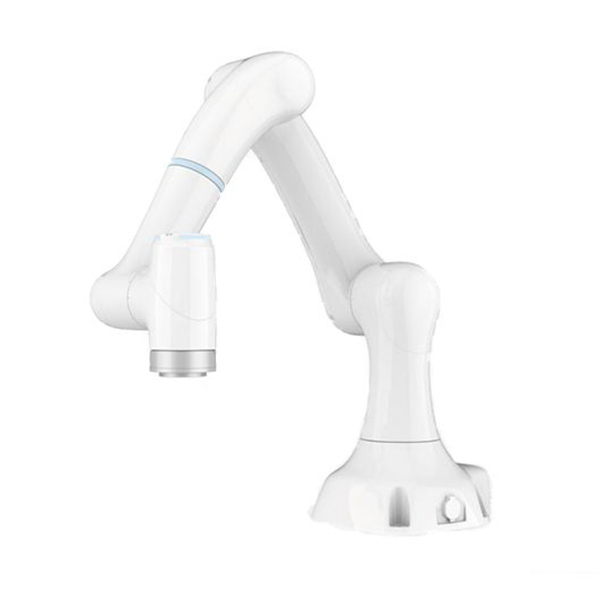
Коллаборативный робот серии SR
Технические параметры
| SR3 | SR4 | |||
| Спецификация | ||||
| Нагрузка | 3 кг | 4 кг | ||
| Рабочий радиус | 580 мм | 800 мм | ||
| Мертвый груз | Примерно 14 кг | Примерно 17 кг | ||
| Степень свободы | 6 вращающихся соединений | 6 вращающихся соединений | ||
| MTBF | > 50000 ч | > 50000 ч | ||
| Источник питания | AC-220V/DC 48V | AC-220V/DC 48V | ||
| Программирование | Обучение с помощью перетаскивания и графический интерфейс | Обучение с помощью перетаскивания и графический интерфейс | ||
| Производительность | ||||
| ВЛАСТЬ | Средний | Пик | Аверагр | Пик |
| ПОТРЕБЛЕНИЕ | 180 Вт | 400 Вт | 180 Вт | 400 Вт |
| Безопасность | Более 20 настраиваемых функций безопасности, таких как обнаружение столкновений, виртуальная стена и режим совместной работы. | |||
| Сертификация | Соответствует стандарту ISO-13849-1, категория 3, PL d. ISO-10218-1. Стандарт сертификации ЕС CE. | |||
| датчик силы, фланец инструмента | Сила, xyZ | Момент силы, xyz | Сила, xyZ | Момент силы, xyz |
| Коэффициент разрешения измерения силы | 0,1 Н | 0,02 Нм | 0,1 Н | 0,02 Нм |
| Диапазон рабочих температур | 0~45 ℃ | 0~45 ℃ | ||
| Влажность | 20-80% относительной влажности (без конденсации) | 20-80% относительной влажности (без конденсации) | ||
| Относительная точность управления силой | 0,5 Н | 0,1 Нм | 0,5 Н | 0,1 Нм |
| Движение | ||||
| Повторяемость | ±0,03 мм | ±0,03 мм | ||
| Моторный шарнир | Объем работ | Максимальная скорость | Объем работ | Максимальная скорость |
| Ось 1 | ±175° | 180°/с | ±175° | 180°/с |
| Ось2 | -135°~±130° | 180°/с | -135°~±135° | 180°/с |
| Ось3 | -175°~±135° | 180°/с | -170°~±140° | 180°/с |
| Ось4 | ±175° | 225°/с | ±175° | 225°/с |
| Ось5 | ±175° | 225°/с | ±175° | 225°/с |
| Ось6 | ±175° | 225°/с | ±175° | 225°/с |
| Максимальная скорость на конце инструмента | ≤1,5 м/с | ≤2 м/с | ||
| Функции | ||||
| Степень защиты IP | IP54 | |||
| установка робота | Установка под любым углом | |||
| Порт ввода/вывода инструмента | 2DO,2DI,2Al | |||
| Интерфейс связи инструмента | Одностороннее подключение 100-мегабитного Ethernet через сетевой интерфейс RJ45 | |||
| Источник питания ввода/вывода инструмента | (1) 24 В/12 В, 1 А (2) 5 В, 2 А | |||
| Базовый универсальный порт ввода/вывода | 4DO, 4DI | |||
| Базовый интерфейс связи | Двусторонняя связь Ethernet/LP 1000 Мбит/с | |||
| Базовый выходной блок питания | 24 В, 2 А | |||
Применение продукта
Гибкий коллаборативный робот x Mate широко используется в таких областях, как автомобилестроение и производство комплектующих, 3C-технологии и полупроводники, обработка металлов и пластмасс, научные исследования и образование, коммерческое обслуживание, здравоохранение и т.д., для повышения производительности и качества в различных отраслях, обеспечения гибкого производства и повышения безопасности персонала.
-
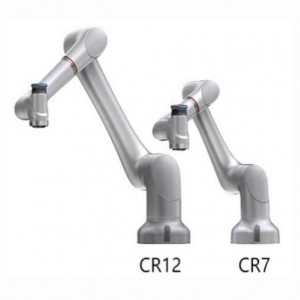
Гибкий кооперативный робот серии CR
-

Модуль шарнирного соединения робота, интегрированный с сервоприводом роботизированной руки...
-

Коллаборативный робот
-

14-осевой двурукий коллаборативный робот для малых...
-

6-осевой коллаборативный роботизированный манипулятор, полезная нагрузка 5 кг, 9...
-

Загрузка и разгрузка 6-осевого коллаборативного робота...


